上周在苏州某厂的装配台蹲了三天,满手都是锂基脂的黑印子,指尖还留着敲轴承的铜棒震出来的麻感。
好多人听我天天跟减速器死磕,第一反应不就是个大号齿轮箱?能有多难?
难。
说真的,我刚入行的时候也这么想,不就是几个齿轮咬着转,把电机的高转速降下来,输出大扭矩?直到第一次拆机器人关节里的减速器,才知道自己之前的认知有多离谱。
你拆过机器人的“手腕”吗
上周拆下来的那只谐波减速器,柔轮薄得跟你点的外卖打包盒的塑料盖差不多,边缘的齿细得像梳齿。

我拿在手里掂了掂,还没个普通智能手机重,就是这么个轻飘的玩意儿,能扛住几百公斤的输出扭矩?对吧,我第一次拆的时候也不信。
原理其实说穿了不复杂——中间那个硬的刚轮,外面套着这个软的、能形变的柔轮,靠一个叫波发生器的零件把柔轮撑成椭圆形,跟刚轮一点点啮合转。但就是这个能反复形变的柔轮,是整个减速器最娇贵的部件。
柔轮的疲劳寿命,是谐波减速器最磨人的指标。它得在每分钟几百上千次的屈伸里转,普通钢材早就裂成碎渣了,现在能用的都是经过特殊热处理的特种钢,哪怕齿面上有个0.02mm的划痕,整个柔轮直接报废——你想啊,本来就薄得像纸,划个口子,转不了几天就裂了。
装减速器的人,连呼吸都得憋着
好多人觉得装配就是把零件往一块凑,拧上螺丝就行。真不是。
就拿RV减速器来说,里面的交叉滚子轴承游隙差0.005mm,跑起来就会有异响,甚至会卡滞。调游隙的时候,整个装配台连风扇都得关——气流吹得千分表的针晃一下,你就得重新调。
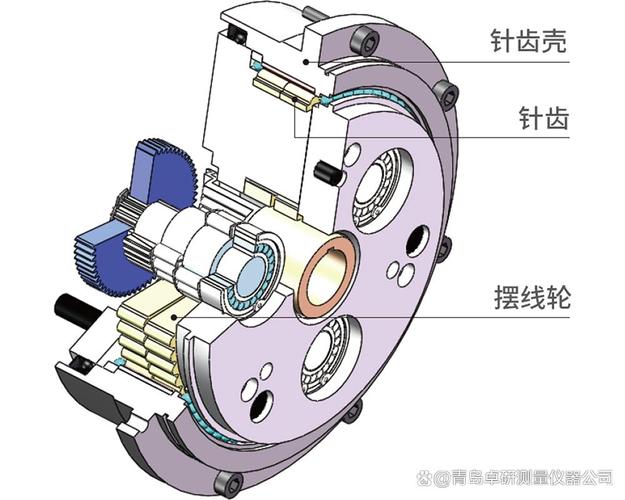
我见过个干了十年的老师傅,闭着眼转输入轴,就能摸出游隙差了几微米,我练了三年还得靠表对着数。
还有个更玄的——装柔轮的时候,不能用蛮力敲,得顺着波发生器的弧度慢慢套,稍微歪一点,齿就卡坏了。上次我徒弟装的时候,急着赶产量,用铜棒敲了一下,柔轮边缘直接崩了个小口子,整个两千多块的零件,直接扔废料堆了。
好多人问我,为什么机器人用的减速器这么贵?你算啊,光装配这一步,就得花半小时调公差,还得靠熟手的手感,人工成本都占了快三分之一,再加上特种钢的材料,能便宜吗?
那些被吹上天的参数,产线上根本不顶用
好多样本上印的参数,都是实验室里满负载跑出来的理想值。真到了产线,焊接机器人要扛飞溅的焊渣,搬运机器人要扛频繁的启停冲击,哪怕你参数再好,装配的时候进了个0.01mm的铁屑,跑不了半个月就得磨坏齿面。
上次碰到个客户,对着三家的样本比了整整一周,选了个额定扭矩最高、寿命标得最长的型号,装到六轴焊接机器人的J3轴上,跑了十八天,焊道偏了两毫米。拆下来一检查,柔轮的齿面磨出了一圈亮痕——就是装配的时候没把壳体内的铁屑清干净。
说真的,我现在跟客户聊,从来不先拿参数表说事。我先问你,你这台设备是干啥的?每天跑多少小时?有没有冲击负载?你要让它在粉尘环境里跑,我给你推荐再好的密封结构,也不如你每个月给它吹一次气来得实在。
还有个常见的误区——好多人以为减速器只要能降速增扭就行,其实不对。比如现在的协作机器人,要的不是多大的力,是你碰一下它能立刻停,这就要求减速器的回程间隙足够小。你抓住输出轴左右晃,能感觉到的旷量,就是回程间隙——普通的汽车变速箱,这个旷量可能有好几度,但是用在机器人上的,得控制在1弧分以内,也就是一度的六十分之一。差一点,机器人就摸不准自己的位置,让它拿个鸡蛋都能给你捏碎。
最近行业里都在吹一体化关节,把电机、减速器、编码器、驱动器全塞到一个拳头大的壳子里,省得装配的时候一个个对公差。我上次去展会上摸过一次,确实轻,装在协作机器人的胳膊上,能比原来轻三分之一。
不过话说回来,现在的一体化关节,核心还是减速器的问题——柔轮的材料还是没突破,还是得用那种贵得要死的特种合金钢,要是哪天能搞出重量轻、抗疲劳的复合材料柔轮,那机器人的胳膊就能做的跟人的小臂一样细,碰着人也不会疼。(这点目前还没看到量产的苗头,都是实验室阶段)
昨天收拾工装柜的时候,翻出来上次拆坏的那只柔轮,边缘裂了个小口子,薄得跟易拉罐的拉环似的。我随手扔到旁边的废料盒里,跟那些坏的密封圈、用剩的铜棒头堆在一起。
没人会多看这么个破铁片子。
但就是这么个东西,撑着机器人的每一个动作,撑着产线上的每一次搬运、每一道焊接、每一次拧螺丝。
哦对,下次有人再问你减速器是啥,你就说——是机器人的膝盖。