上周去东莞长安的一家五金加工厂,老板拉着我看他刚花30万装的机器视觉检测线,开机10分钟,报错停了8次。
我蹲在地上拧镜头螺丝的时候,指尖全是黑油。车间里的冲压声震得耳膜发疼。突然就想起7年前第一次独立做机器视觉项目的蠢事——把工业相机直接拧在冲床的机身上,开机拍的第一组图全是拖影,边缘糊成一团,车间主任站在我背后,盯着屏幕看了半分钟,没说一句话,那眼神我现在都记得。
别把“拍得清”等同于“测得准”
很多人搭机器视觉检测线的第一步就错了。上来就选最高像素的工业相机,觉得像素越高,测量精度就越有保障。根本不是。像素只是基础门槛,真正决定测量精度的,是你算明白的像素当量、匹配工件材质的打光角度、镜头在工作距离下的实际畸变值。
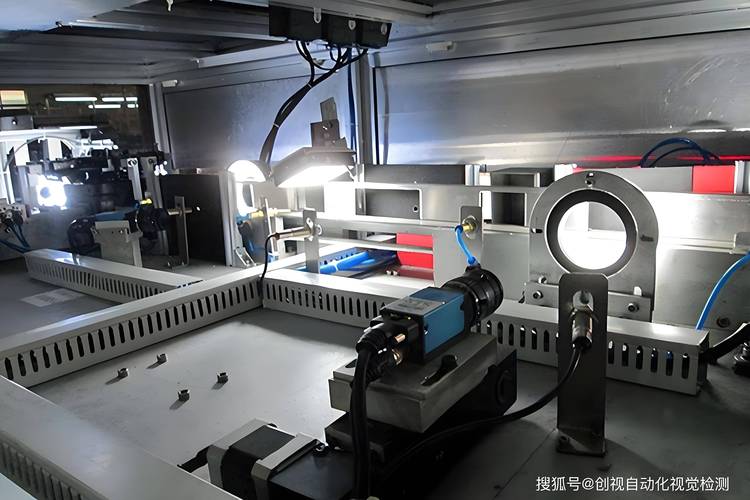
就拿最常见的参数选型来说,2000万像素的1英寸靶面相机,配16mm焦距的镜头,拍50mm宽的工件视野,算下来单个像素对应的实际尺寸大约是0.013mm——听着好像够测0.02mm的缝隙了?差得远。工业测量的通用规则是,要识别的最小边缘,至少要占3个以上的像素宽度,不然系统根本区分不出真实的边缘和图像噪点。这意味着你得留够冗余量,不能卡着参数阈值硬凑。
问:我们已经买了2000万像素的工业相机,为什么测0.02mm的缝隙还是跳个不停?
答:90%的概率是你根本没算过像素当量的冗余量。刚才说的那个0.013mm的单像素尺寸,听着够测0.02mm?真不够。你算下来,要稳定识别0.02mm的缝隙,单像素对应的实际尺寸最多只能到0.006mm,要么换更高分辨率的相机,要么把镜头焦距拉长,把实际拍摄视野缩到原来的一半,别硬凑参数。现场的变量多了去了——光源用久了会衰减,工件表面会有油污,传送带有轻微的速度波动,这些都会吃掉你预留的精度余量。
我真的见过太多冤大头。为了省3000块的专业光源钱,花了8万找算法公司调了俩月参数,还是测不准金属件的边缘。毕竟金属表面是高反光的,用普通的环形白光打上去,反光会把真实的边缘糊成一片,你就算算法再厉害,也没法从一团亮斑里提取出准确的轮廓。何必呢?
车间震动,是最隐蔽的精度杀手
很多人装相机的时候图省事,直接把相机支架拧在生产线的机架上,旁边就是冲床、注塑机,一秒震十几次,图像糊了都没发现。
别不信。之前苏州一家做汽车连接器的厂子,测针脚的位置度,换了三套算法,花了十几万,测出来的数据还是上下飘0.03mm,客户那边验收卡了俩月过不了。最后把相机支架从机架上拆下来,单独在车间地面打了个10公分厚的水泥墩,把相机装在墩子上,数据直接稳了。前后材料费差了不到200块,折腾了整整两个月。
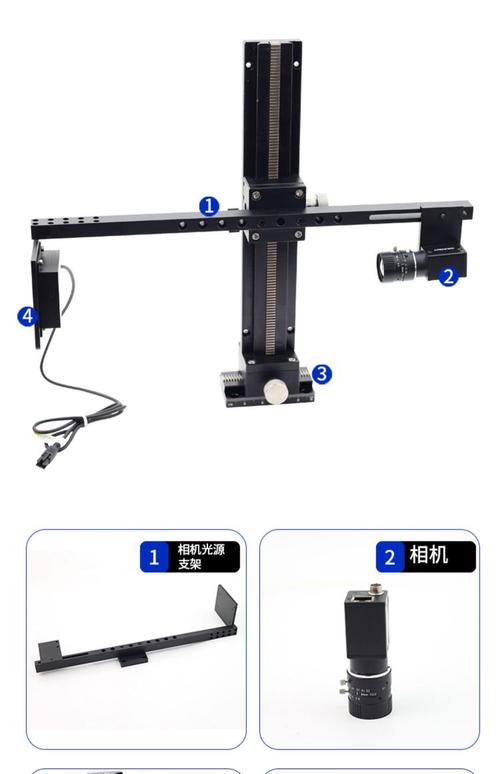
更有意思的是,很多人为了把相机装得离工件近一点,把工作距离压得特别短,传送带稍微有点上下浮动,工件离镜头近一点远一点,图像的放大率变了,测出来的尺寸自然不准。这个细节真的没有销售会主动告诉你。我上次碰到的客户,把相机装的离工件只有5公分,传送带的上下浮动量是2mm,最后测出来的尺寸偏差能到0.05mm,把工作距离拉长到15公分之后,偏差直接消了。
问:我们车间实在腾不出地方做独立的水泥安装墩,有没有低成本的解决办法?
答:有。别买网上那种几十块的普通橡胶减震垫,没用——震频刚好和橡胶垫的固有频率共振,越垫震得越厉害。要选带阻尼的金属橡胶减震器,大概几十块钱一个,垫在相机支架和安装面之间,再把相机的曝光时间压到100微秒以内,基本能把震动带来的图像模糊压到可接受范围。别一上来就想着换几十万的高速相机,那钱花得太冤枉。
别拿深度学习当解决一切问题的遮羞布
这两年卖机器视觉的销售,张口闭口就是深度学习,好像不用深度学习就落后了。真不是。工业尺寸检测的场景是高度固定的——工件形状不变,打光角度固定,安装位置固定,传统的边缘提取、轮廓拟合算法,稳定性比深度学习高10倍都不止。
去年碰到一个做汽车紧固件的客户,测螺丝的倒角角度,花了十几万做深度学习模型,结果换了个批次的螺丝,表面的氧化层颜色变了,模型直接把倒角的位置认错,测出来的角度差了2度,差点把一整批螺丝全判成废品。后来换成传统的霍夫直线拟合算法,把光源换成30度的斜向低角度光,把金属表面的强反光压下去,整套方案的成本不到原来的十分之一,连续跑了3个月,没出过一次错。
💡 很多人忽略的细节:相机的安装方向,一定要和工件的输送方向垂直,不然工件移动过程中拍出来的是梯形透视畸变,测出来的长度全是错的。对吧?你想啊,传送带往前送工件,你相机斜着装,近大远小的透视偏差,你调一辈子算法都消不掉。
其实机器视觉这东西,真的没那么玄乎。销售吹得再厉害,最后落地到车间现场,拼的就是你有没有注意到那些没人说的小细节。别上来就堆最贵的硬件,先把打光搞对,把震动隔掉,把安装位置摆正,80%的问题都能解决。
我见过太多花了大价钱的项目,最后败在一个没拧紧的支架螺丝上。真的。