2026-10-04 00:48:41 作者:网编
分类:文章
上次去东莞一家做汽车塑料卡扣的小厂调设备,一进门没看到常见的全封闭安全围栏,就看到个半人高的银灰色机械臂蹲在打包台边上,工人把一堆检测好的卡扣往托盘里扒,机械臂跟着把卡扣码得整整齐齐。工人转身拿胶带的时候,后胳膊肘不小心蹭到了机械臂的小臂,它立马停住不动,等工人挪开走开,两秒后又慢悠悠接着动了。
别拿传统工业机器人的老套印象套它
很多人逛过工厂都见过传统工业机器人,力气大,速度快,走固定路线,必须关在铁围栏里,不小心闯进去碰一下,非死即伤。
协作机器人不一样。核心就是能和人在同一个空间里并肩干活,不用物理隔离。说白了,就是你干你的,它干它的,凑一块也不用担心出大事。
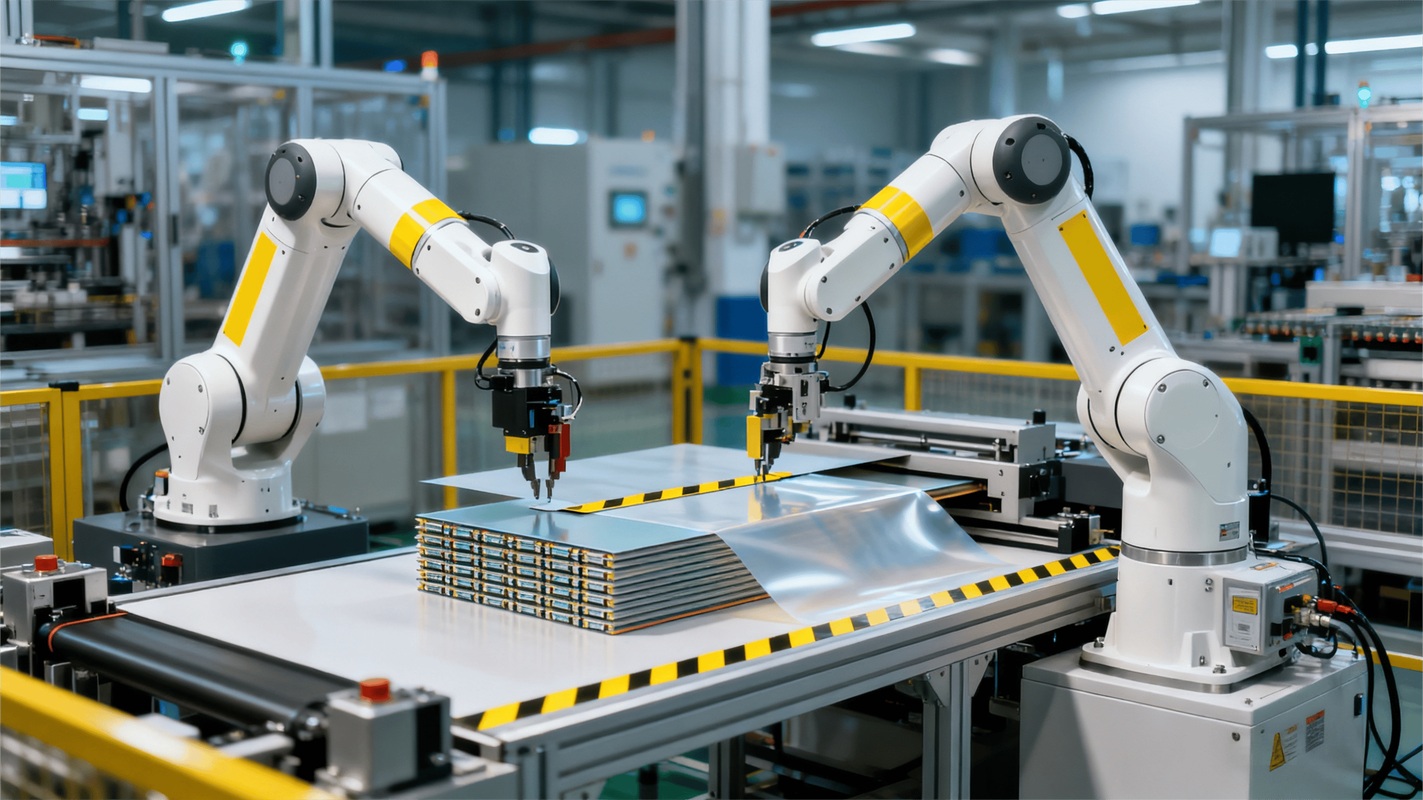 汽配加工厂协作机器人人机共同作业现场
很多人会问,不都是机械臂吗?能有啥区别?
还真差在根上。传统工业机器人玩的是位置精度,我要它走到哪个坐标点,它就得丝毫不差冲过去,才不管你前面有没有突然冒出来的东西。
协作机器人玩的是力的精度。它时时刻刻都在感知自己每一个关节上受了多大的外力,一旦外力超过安全阈值,立马锁轴停下。高端点的型号,还能顺着外力调整位置,你用手推它走,它就乖乖跟着你动,一点不犟。
就说刚才码卡扣的场景,传统机器人根本干不了,工人得随时添料,总不能每次都停电源开围栏吧?太折腾了。协作机器人就不用,添料的时候蹭到碰到都没事,该干嘛干嘛,效率一点不耽误。
造一台能用得住的协作机器人,卡在哪
说实话,拆开看,协作机器人的结构好像也不复杂:外壳、关节、末端夹爪、控制器,拼起来不就完了?
真做起来,最卡脖子的就是关节里的末端力矩传感器。
现在也有一些低成本方案,不用专门的力矩传感器,靠电机电流变化估算外力,那种精度差得远,碰到软的轻的碰撞根本测不出来,你手轻轻碰它没反应,真撞上去了才停,安全根本没保障,也就只能在一些低风险场景用用。
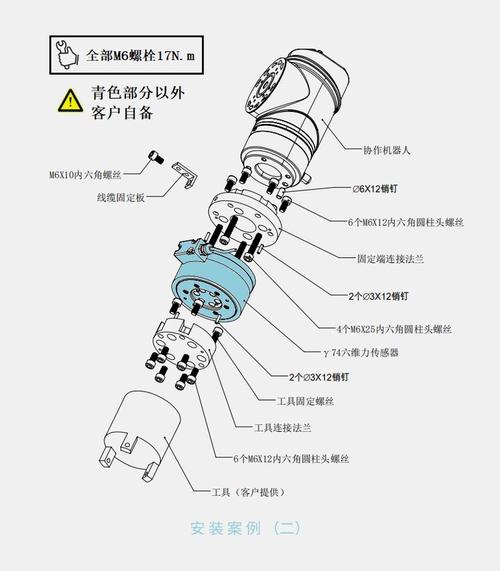 协作机器人关节力矩传感器内部拆解图
为什么这个小传感器这么难搞?它得贴在关节的输出端,体积不能大,不然整个关节做粗了,机械臂灵活性就没了。还得抗干扰,机械臂自己转起来的扭矩、运转带来的震动,都不能影响它对外部碰撞力的检测。精度要做到牛级甚至零点几牛级,差一点,要么一碰就停根本没法干活,要么撞了人没反应,出了安全事故谁都担不起。
还有控制算法,传统机器人的算法只盯位置对不对,协作机器人要同时盯位置和力,反应还得快,延迟不能超过十几毫秒,不然人都撞上了才停,晚了。
不过话说回来,这几年国内产业链起来了,不少厂商都能做出来性能合格的力矩传感器了,不像早几年全靠进口,一台机器人一半的成本都在这个小传感器上,小厂根本想都不敢想。
几个传歪了的误区,得掰扯清楚
 几个传歪了的误区,得掰扯清楚
第一个误区,说协作机器人就是来抢工人饭碗的。
我跑过那么多中小工厂,还没见过哪个厂买协作机器人是为了开掉工人的。全都是用来帮工人干那些重复、累人的活。比如天天蹲那码垛,一天下来腰都直不起来,让机器人干码垛,工人负责摆料、质检,反而轻松了。小厂换产品换型号换得勤,全自动化根本划不来,人机搭伙干才是最划算的。
第二个误区,说协作机器人什么活都能干。
哪有这回事。它负载大多在几公斤到十几公斤,你让它搬几十公斤的大铸件,它根本扛不动。速度也比传统工业机器人慢一半多,量大的单一工序,用它反而不划算。它就适合小批量多品种、需要人频繁调整的工序,拧螺丝、分拣、简单打磨、码垛,这些活它干最合适。
第三个误区,说买回去插电就能用。
不少老板被营销话术忽悠,买回来才发现不对,换个产品换个活,自己不会调参数改路径,还得找厂家工程师上门折腾好几天。说实话,再智能的机器人,也得结合你厂里的活调,也就是比传统机器人好调一点,哪来的插电就能用的好事?对吧。
现在协作机器人越来越多往中小工厂跑了,前几年要一二十万一台,现在几万块就能拿下,很多做小五金、汽配、3C零配件的小厂都愿意装一台。它不是什么改变世界的黑科技,就是给一线干活的人省点力气,帮老板多挤点利润空间的普通工具罢了。没那么玄乎。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:车间角落里的协作机器人,和你想的不太一样
文章链接:https://zystgy.cn/a/61124